Unitree Robotics, liderada por Wang Xingxing, está desarrollando un sistema de robots 'autoevolutivos' impulsado por inteligencia artificial. El objetivo es automatizar el proceso de enseñanza de nuevas habilidades a los humanoides, permitiendo que la IA investigue, escriba código de control y aprenda de los resultados. Esta iniciativa busca acelerar drásticamente la adquisición de capacidades y reducir la intervención humana en el desarrollo robótico.
Unitree Robotics aspira a que la inteligencia artificial asuma una parte significativa del trabajo que actualmente realizan sus ingenieros, desde la investigación y la redacción de código de control hasta las pruebas y el aprendizaje a partir de los resultados. Wang Xingxing, fundador de la empresa, presentó esta visión como un sistema de desarrollo de robots “autoevolutivo” durante la conferencia de IA física de la compañía en Hangzhou, destacándolo como una prioridad empresarial.
Enseñar una nueva habilidad a un robot humanoide es un proceso lento. Según Wang, los ingenieros deben recopilar datos, entrenar modelos y ajustar comportamientos, y una habilidad funcional en el laboratorio a menudo requiere una reconfiguración en entornos diferentes. Unitree busca automatizar este ciclo para que los robots adquieran nuevas habilidades de manera más rápida y a mayor escala. Wang explicó al South China Morning Post que, con la mejora de los modelos de IA, espera que estos asuman una mayor responsabilidad en la planificación y la iteración, disminuyendo la necesidad de intervención humana.
Según la descripción de Wang, el sistema opera como un circuito cerrado: agentes de IA investigan artículos, escriben el código de control para los robots y luego prueban y entrenan ese código en simulaciones. Tras las pruebas, los resultados más prometedores se verifican para su implementación en robots reales. Posteriormente, un sistema de evaluación independiente, con apoyo humano cuando es necesario, califica el rendimiento para avanzar a la siguiente ronda. Este proyecto se denomina “Unitree Rehearsal”. En la Conferencia Mundial de Robots en Pekín en agosto, Wang ya había señalado que mejorar drásticamente la eficiencia del desarrollo, e incluso permitir que los robots evolucionaran por sí mismos, es un objetivo “muy digno de perseguir”.
De acuerdo con 36Kr, Wang afirma que un modelo de IA base más robusto mejora la eficacia de este bucle. Una mayor cantidad de robots en operación generaría más datos del mundo real, lo que a su vez perfeccionaría los modelos y ayudaría a los robots a acumular habilidades con el tiempo. Esto se alinea con su percepción del rápido avance de los modelos de IA de propósito general. Unitree ha estado probando GPT-6 de OpenAI en sus robots, y Wang reporta que, en experimentos internos, los robots ya han realizado tareas como pintar y jugar al Go (un popular juego de mesa de estrategia en China) sin un entrenamiento específico.
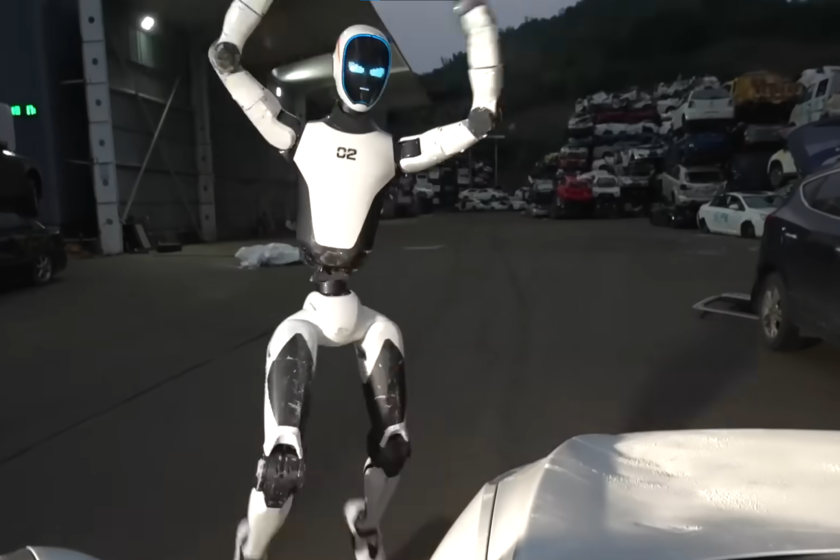
Unitree está entrando en una nueva fase. La compañía ha forjado su reputación en hardware, como articulaciones, sistemas de energía y control de movimiento, siendo sus robots conocidos por demostraciones de baile, carrera y boxeo. Sin embargo, a medida que la industria transita de lograr que los robots se muevan a hacerlos útiles, el software y el “cerebro” adquieren mayor relevancia. Wang defendió las capacidades acrobáticas de sus robots en el mismo evento, argumentando que si un robot no puede caminar o correr eficazmente, no se puede esperar que realice un trabajo práctico.
No obstante, el concepto revelado por Unitree es más una prueba de concepto. La eficiencia de este nuevo método de entrenamiento, la transferencia de habilidades y el éxito en el mundo real aún deben ser demostrados. Además, según el SCMP, el video que mostraba a los robots utilizando GPT-6 para mapear rutas y planificar movimientos no especificaba la consistencia con la que podían repetir estas acciones en entornos desconocidos. Existe también el desafío físico: Wang reconoció que los modelos de IA gestionan bien la planificación y la navegación, pero aún cometen errores al manipular objetos en la práctica. Agarrar un objeto es sencillo; ensamblar piezas de precisión ajustando la posición y la fuerza en tiempo real sigue siendo un reto. Wang subraya que alinear las entradas y salidas del modelo con un robot real es el mayor desafío. El índice de IA de 2026 de la Universidad de Stanford, según el SCMP, mostró que los robots solo tuvieron éxito en el 12% de las tareas domésticas del mundo real, a pesar de un rendimiento mucho mejor en simulación.
Wang sugirió que los robots humanoides podrían organizar habitaciones tan pronto como en 2027 o 2028. En Hangzhou, también expresó su esperanza de que los robots de Unitree puedan empezar a integrarse en los hogares a finales de este año o el próximo.